

Un robot volador de MIT mejora su velocidad en un 450% gracias a la inteligencia artificial
Un innovador sistema de control basado en inteligencia artificial permite que un diminuto robot volador del MIT se desplace con agilidad similar a la de un insecto, logrando realizar 10 volteretas en 11 segundos.
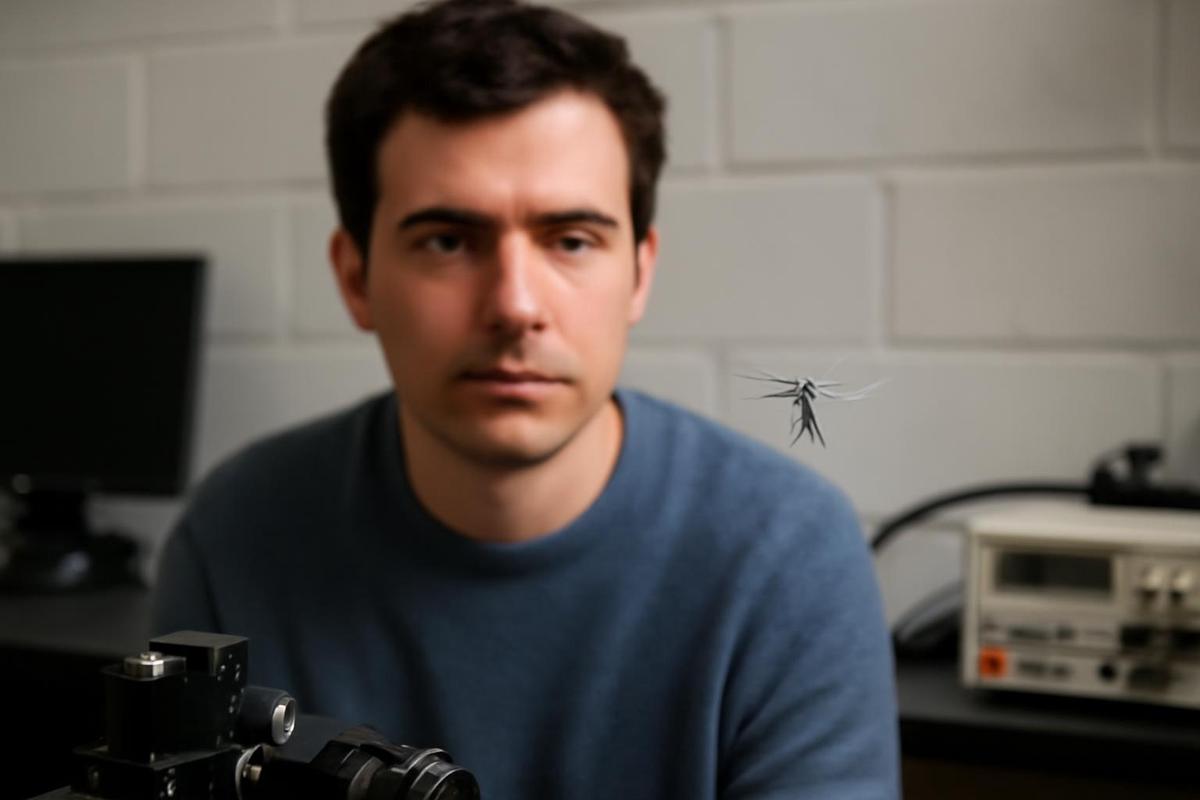
FOTO: Robot volador del MIT en acción
Un reciente avance en el ámbito de la robótica ha permitido que un pequeño robot volador desarrollado por el Instituto Tecnológico de Massachusetts (MIT) logre un incremento de velocidad del 450%. Este notable avance se debe a un nuevo sistema de control basado en inteligencia artificial que permite al robot moverse con agilidad similar a la de un insecto.
La investigación, liderada por el profesor asociado Kevin Chen, se centra en la creación de robots voladores que puedan ser útiles en situaciones de rescate, como en la búsqueda de personas atrapadas bajo escombros tras un terremoto. Gracias a su tamaño diminuto, estos robots podrían acceder a espacios estrechos donde los drones convencionales no pueden llegar, evitando obstáculos como paredes y escombros.
Hasta hace poco, los microrobots voladores eran mucho menos ágiles que los insectos que los inspiraron. Sin embargo, el equipo de MIT ha desarrollado un controlador basado en inteligencia artificial que permite a estos robots realizar maniobras aéreas complejas, incluyendo múltiples volteretas.
Utilizando un sistema de control de dos partes que equilibra el rendimiento con la eficiencia computacional, los investigadores lograron aumentar la velocidad del robot en un 450% y su aceleración en un 250% en comparación con sus mejores resultados anteriores. En pruebas, el robot completó 10 volteretas consecutivas en solo 11 segundos, a pesar de las perturbaciones del viento.
"Queremos utilizar estos robots en escenarios donde los quadcopters tradicionales tendrían dificultades para volar, pero que los insectos podrían navegar. Ahora, con nuestro marco de control bioinspirado, el rendimiento de vuelo de nuestro robot es comparable al de los insectos en términos de velocidad, aceleración y ángulo de inclinación. Este es un paso emocionante hacia ese objetivo futuro", expresó Chen.
El equipo de investigación también incluyó a los coautores Yi-Hsuan Hsiao, estudiante de posgrado en EECS; Andrea Tagliabue, PhD; y Owen Matteson, estudiante de posgrado en el Departamento de Aeronáutica y Astronáutica, entre otros.
La nueva versión del robot, que tiene el tamaño de un microcasete y pesa menos que un clip, cuenta con alas de mayor tamaño que permiten un vuelo más ágil. Estas alas son impulsadas por músculos artificiales suaves que se contraen rápidamente, produciendo batidos de alas extremadamente rápidos.
El controlador del robot, que actúa como su "cerebro", había sido una limitación importante en versiones anteriores, ya que requería ajustes manuales. Para lograr que el robot volara con la velocidad y agresividad de un insecto real, los investigadores necesitaban un sistema que pudiera manejar la incertidumbre y resolver rápidamente problemas de control complejos.
Para abordar este desafío, el equipo de Chen colaboró con el equipo del profesor Jonathan P. How para desarrollar un sistema de control impulsado por inteligencia artificial en dos etapas. Este diseño combina la robustez necesaria para maniobras difíciles y de alta velocidad con la eficiencia computacional suficiente para funcionar en tiempo real.
El primer componente del sistema utiliza un controlador predictivo basado en modelos, que predice cómo se comportará el robot y determina la mejor secuencia de acciones para seguir una trayectoria de vuelo deseada de manera segura. A pesar de que este método requiere una considerable potencia de cálculo, puede planificar movimientos difíciles como volteretas aéreas, giros bruscos y cambios agresivos en el ángulo del cuerpo.
El equipo demostró que el sistema de control de dos etapas mejoró drásticamente el rendimiento del robot. El microrobot volador alcanzó una velocidad 447% más rápida y un aumento del 255% en aceleración, completando 10 volteretas en solo 11 segundos mientras se mantenía dentro de 4 a 5 centímetros de su trayectoria de vuelo planeada.
"Este trabajo demuestra que los robots suaves y microrobots, tradicionalmente limitados en velocidad, pueden aprovechar algoritmos de control avanzados para lograr agilidad cercana a la de los insectos naturales y robots más grandes, abriendo nuevas oportunidades para locomoción multimodal", afirmó Hsiao.
El equipo también planea investigar la posibilidad de equipar a los microrobots con cámaras y sensores a bordo, lo que podría permitirles volar al aire libre sin depender de un sofisticado sistema de captura de movimiento externo. Además, se busca que estos robots puedan coordinar sus movimientos y evitar colisiones durante la navegación.
Este avance representa un cambio de paradigma en la comunidad de microrobótica, mostrando que es posible desarrollar una nueva arquitectura de control que sea eficiente y de alto rendimiento al mismo tiempo.
Lectura rápida
¿Qué logró el robot volador del MIT?
El robot volador del MIT aumentó su velocidad en un 450% y puede realizar 10 volteretas en 11 segundos gracias a un nuevo sistema de control basado en inteligencia artificial.
¿Quién lideró la investigación?
La investigación fue liderada por el profesor asociado Kevin Chen del MIT.
¿Cuándo se realizó este avance?
El avance fue reportado el 22 de septiembre de 2026.
¿Dónde se pueden utilizar estos robots?
Estos robots pueden ser utilizados en situaciones de rescate, como en la búsqueda de personas atrapadas bajo escombros tras un terremoto.
¿Cómo se mejoró el rendimiento del robot?
Se implementó un sistema de control de inteligencia artificial que permite al robot realizar maniobras aéreas complejas y moverse con agilidad similar a la de un insecto.